Stiller, sneller en zuiniger
Fregatten met adaptive pitch control
Moderne marineschepen, in het bijzonder fregatten, stellen hoge eisen aan hun voortstuwingssystemen, zowel op het gebied van manoeuvreerbaarheid, uitgestraald onderwatergeluid als brandstofverbruik. Bij conventionele voortstuwingsregelingen kunnen deze eisen elkaar in de weg zitten: manoeuvreren gaat bijvoorbeeld ten koste van een toename van schroefgeluid als gevolg van cavitatie.[i] Door toepassing van een voortstuwingsregeling die zich aanpast aan de operationele omstandigheden is het mogelijk de prestaties op deze verschillende gebieden te optimaliseren. Dit kan van doorslaggevend belang zijn bij operaties als onderzeebootbestrijding, waarvoor beperking van het onderwatergeluid essentieel is.
Traditionele voortstuwingsregelingen, zoals die op de huidige fregatten van de Koninklijke Marine, maken gebruik van combinator curves. Dat zijn voorgedefinieerde combinaties van schroefbladstand (of spoed, Eng: pitch) en schroefastoerental, met voor elke vaartinstelling een andere, vaste combinatie van deze twee parameters. Spoed en toerental worden afzonderlijk door middel van een eigen regelkring geregeld. Dat is eenvoudig en doeltreffend, maar niet per se de beste strategie, indien bijvoorbeeld het doel is zo stil mogelijk te varen. Diverse studies en praktijktesten[i] laten namelijk zien dat er veel te winnen is door de schroefspoed continu bij te regelen[ii] om zodoende, afhankelijk van de omstandigheden, een zo gunstig mogelijke aanstroming te krijgen van de schroefbladen. Zo’n adaptieve schroefspoedregeling (Eng: adaptive pitch control) is het onderwerp van dit artikel, dat beoogt de mogelijke voordelen van deze regelstrategie voor de operationele gebruiker te kwantificeren. Het artikel is gebaseerd op de resultaten van een uitgevoerde simulatiestudie.
Het project Adaptive Pitch Control
In 2020 is in opdracht van de Defensie Materieel Organisatie – het huidige Commando Materieel en IT (COMMIT) – een studieproject gestart met als doel adaptive pitch control (APC) te testen op een marineschip. Het uiteindelijke doel is APC te implementeren op de anti-submarine warfare (ASW) fregatten, de vervanger van de M-fregatten. Het studieproject is deels gefinancierd door het ASWF-project en deels door budget dat beschikbaar is gesteld door MIND.[iii] Samen met industriële partners Damen Naval en RH Marine is in het kader van het APC-project een simulatiestudie uitgevoerd naar de effecten van APC voor het ASW-fregat. Deze deelstudie is inmiddels afgerond. Dit artikel beschrijft de resultaten van de studie voor een conceptueel fregat. Vanwege classificatie van data van het ASW-fregat is hier een vergelijkbaar (conceptueel) fregat als uitgangspunt genomen.
Vervolgstappen in het project zijn 1. het testen van APC op de platformtrainer van het LC-fregat[iv] en 2. het testen van de voortstuwingsregeling met APC op een varend LC-fregat.[v] De functionaliteit APC wordt dan toegevoegd aan de bestaande regeling en kan naar wens worden bij- of afgezet. De laatste stap is de daadwerkelijke productontwikkeling van APC ten behoeve van implementatie op de ASW-fregatten.
‘De laatste stap is de daadwerkelijke productontwikkeling van APC ten behoeve van implementatie op de ASW-fregatten’
Voortstuwingsmodel
In de simulatiestudie zijn de prestaties van een conceptueel fregat met APC vergeleken met die van hetzelfde fregat zonder APC, dus met een conventionele voortstuwingsregeling. Het vaartuig heeft twee schroefassen met verstelbare schroef, zie Fig. 1 waarin één schroefas is afgebeeld. De schroef wordt aangedreven door een dieselmotor (MDE - main diesel engine) en/of een elektromotor (EPM - electric propulsion motor) via een tandwielkast. In de simulaties kiest de operator een van volgende voortstuwingsconfiguraties: diesel (MDE), elektrisch (EPM) of beide (COMB). In deze laatste configuratie zal de elektromotor samen met de dieselmotor het schip voortstuwen of, aangedreven door de tandwielkast, als generator elektrische energie opwekken. Een dergelijke voortstuwingsconfiguratie heet CODLAD: combined diesel-electric and diesel. Dit is de voortstuwingsconfiguratie waarmee het ASW-fregat zal worden uitgerust.
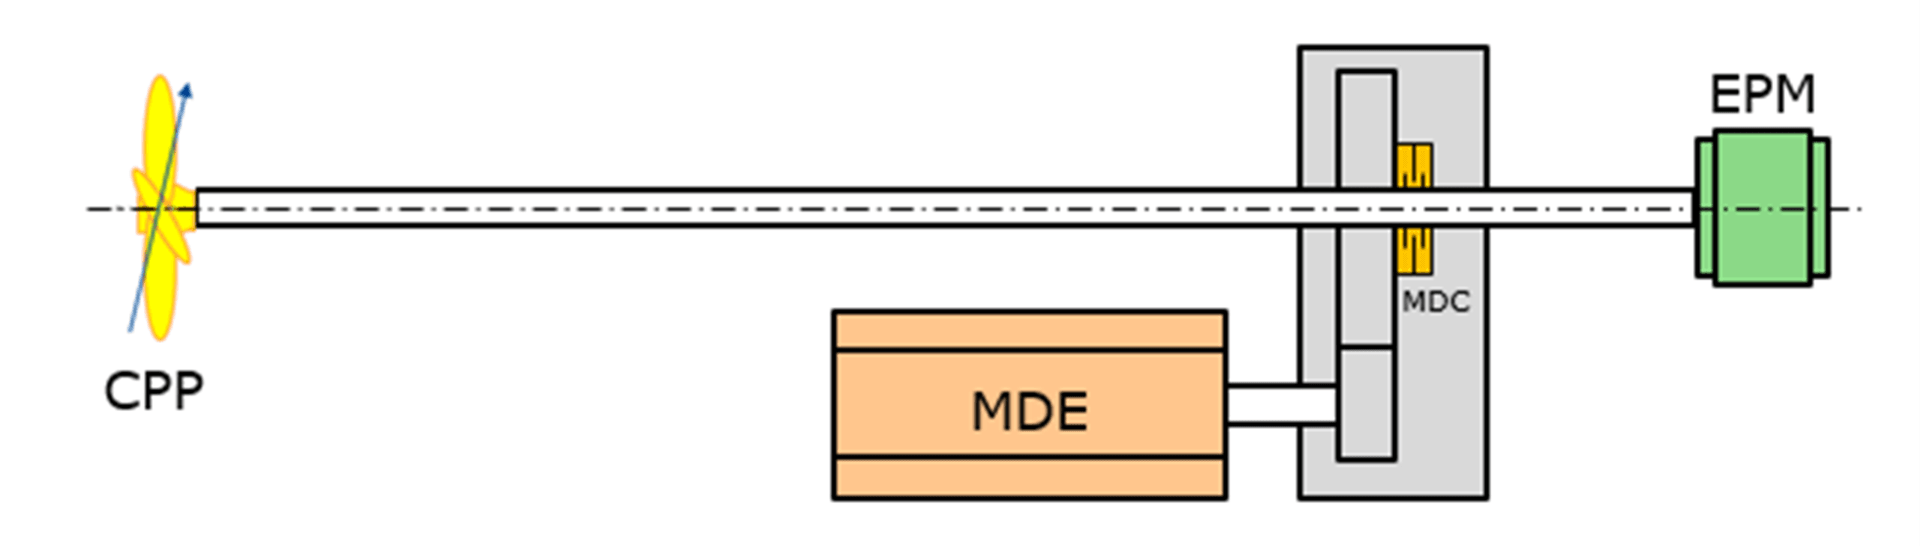
Figuur 1: voorstuwing van conceptueel fregat; een van de twee schroefassen is afgebeeld
De voortstuwingsregeling kent drie regelmodes waaruit de operator kan selecteren:
- MAN: manoeuvreermode, om snel te kunnen accelereren en decelereren;
- ECO[vi]: gericht op een laag brandstofverbruik;
- SIL[vii]: silent mode, lage productie van onderwatergeluid door cavitatie te beperken.
De verschillende regelmodes kennen verschillende verstelsnelheden van spoed en toerental, overeenkomstig hun specifieke doelen. Zo is in MAN-mode de verstelsnelheid van beide groter dan in SIL-mode.
Scenario’s
Om de effecten van APC te kunnen kwantificeren zijn in de simulatiestudie een groot aantal verschillende operationele scenario’s gedefinieerd. In dit artikel beschouwen we tien scenario’s. Scenario’s 1 tot en met 8 betreffen heftige manoeuvres waarbij APC potentieel het verschil maakt:
- Slam start: acceleratie vanuit stilstand tot maximale snelheid.
- Staircase sprint: de vaartinstelling wordt in stappen van 25 rpm opgeregeld van 0 tot maximum schroefastoerental en weer terug naar 0 rpm.[viii]
Inzake de omgevingscondities zijn drie gevallen gedefinieerd, allemaal met frontaal inkomende golven:
- Base: sea state 3.
- A: sea state 3, met onregelmatige golven.
- B: sea state 6, met onregelmatige golven.
Tabel 1 geeft een overzicht van de gesimuleerde scenario’s. Bij scenario’s 1 en 2, varend op elektromotoren in silent mode, ligt de focus op het beheersen van cavitatie. Scenario’s 3 tot en met 8, varend in manoeuvreermode op de diesels, al dan niet gecombineerd met elektromotoren, testen het acceleratie- en deceleratiegedrag van het fregat. Hierbij wordt ook gekeken naar mogelijke overbelasting van de dieselmotoren. Scenario’s 9 en 10 zijn vaste vaartinstellingen in ECO-mode bij omgevingscondities die variëren tussen base, A en B. Bij deze scenario’s kijken de onderzoekers naar het brandstofverbruik en dieselmotorbelasting onder wisselende omgevingscondities.
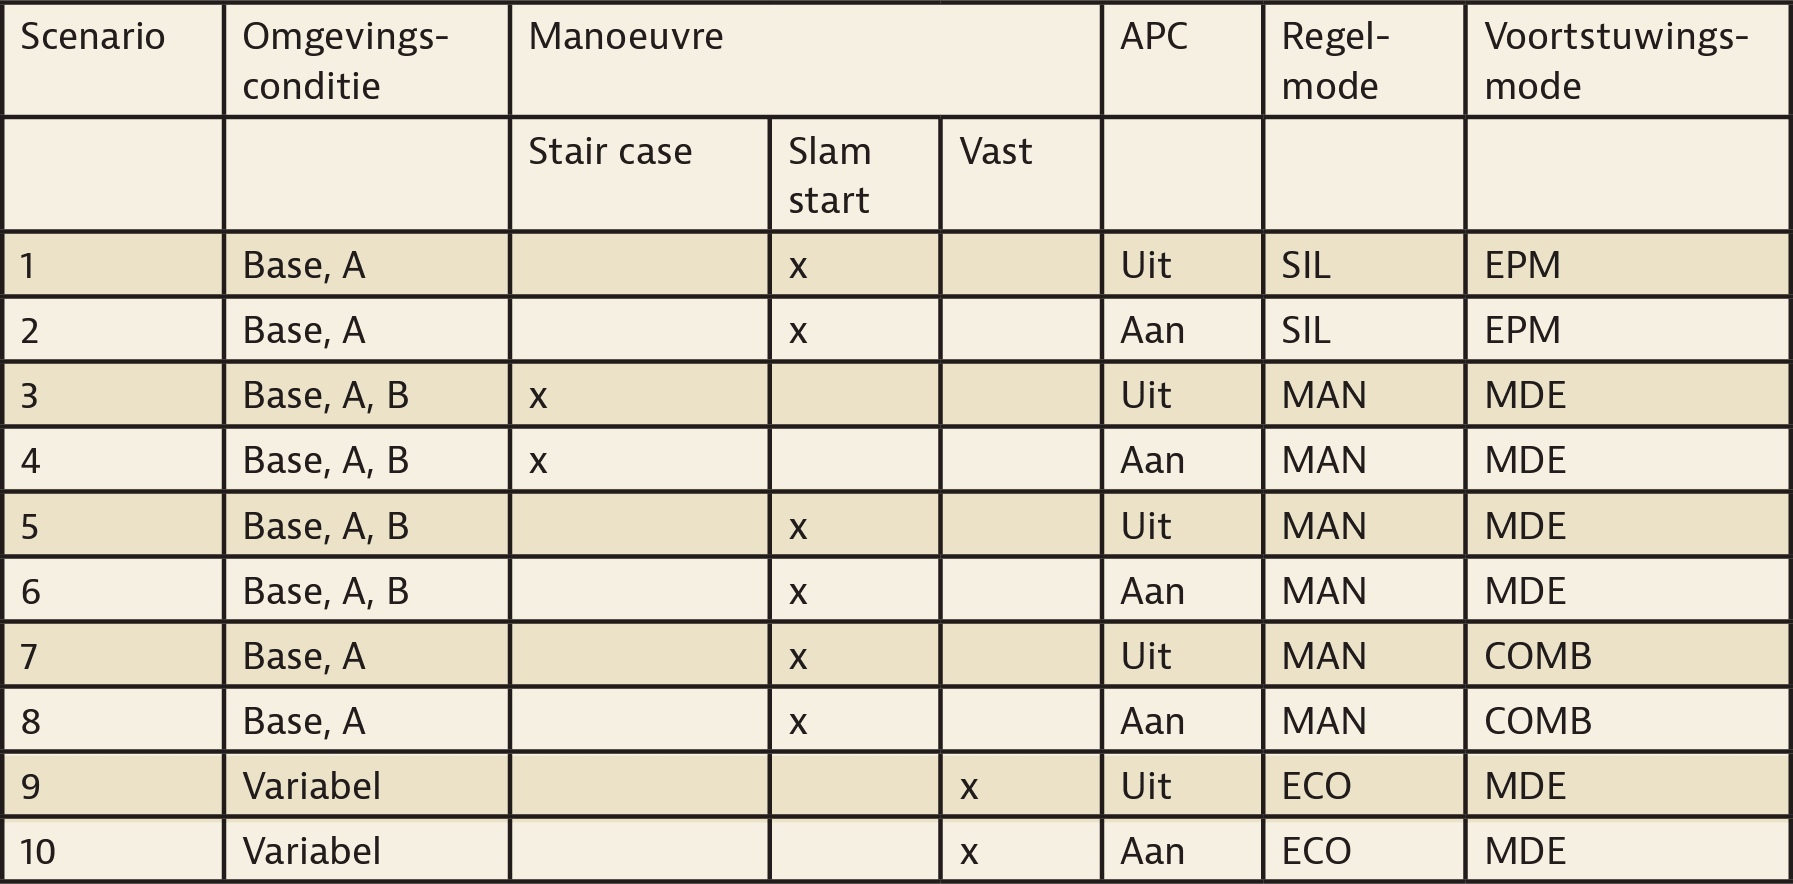
Tabel 1: overzicht gesimuleerde scenario’s
Resultaten
Bij scenario’s 1 en 2 gaat het, zoals gezegd, vooral om het beperken van cavitatie. De mate waarin deze optreedt, kan met behulp van een zogeheten cavitation bucket inzichtelijk worden gemaakt. Fig. 3 geeft een dergelijke cavitation bucket weer behorende bij scenario’s 1 en 2. De zwarte lijnen die de trechter (bucket) vormen, geven de grenzen aan van het cavitatievrije werkgebied van de schroefbladen; binnen de trechter treedt geen cavitatie op, daarbuiten wel. Op de x-as van de grafiek is de effectieve aanstromingshoek van de schroefbladen weergegeven en op de y-as het cavitatiegetal . Het kader hieronder geeft uitleg over deze twee parameters.
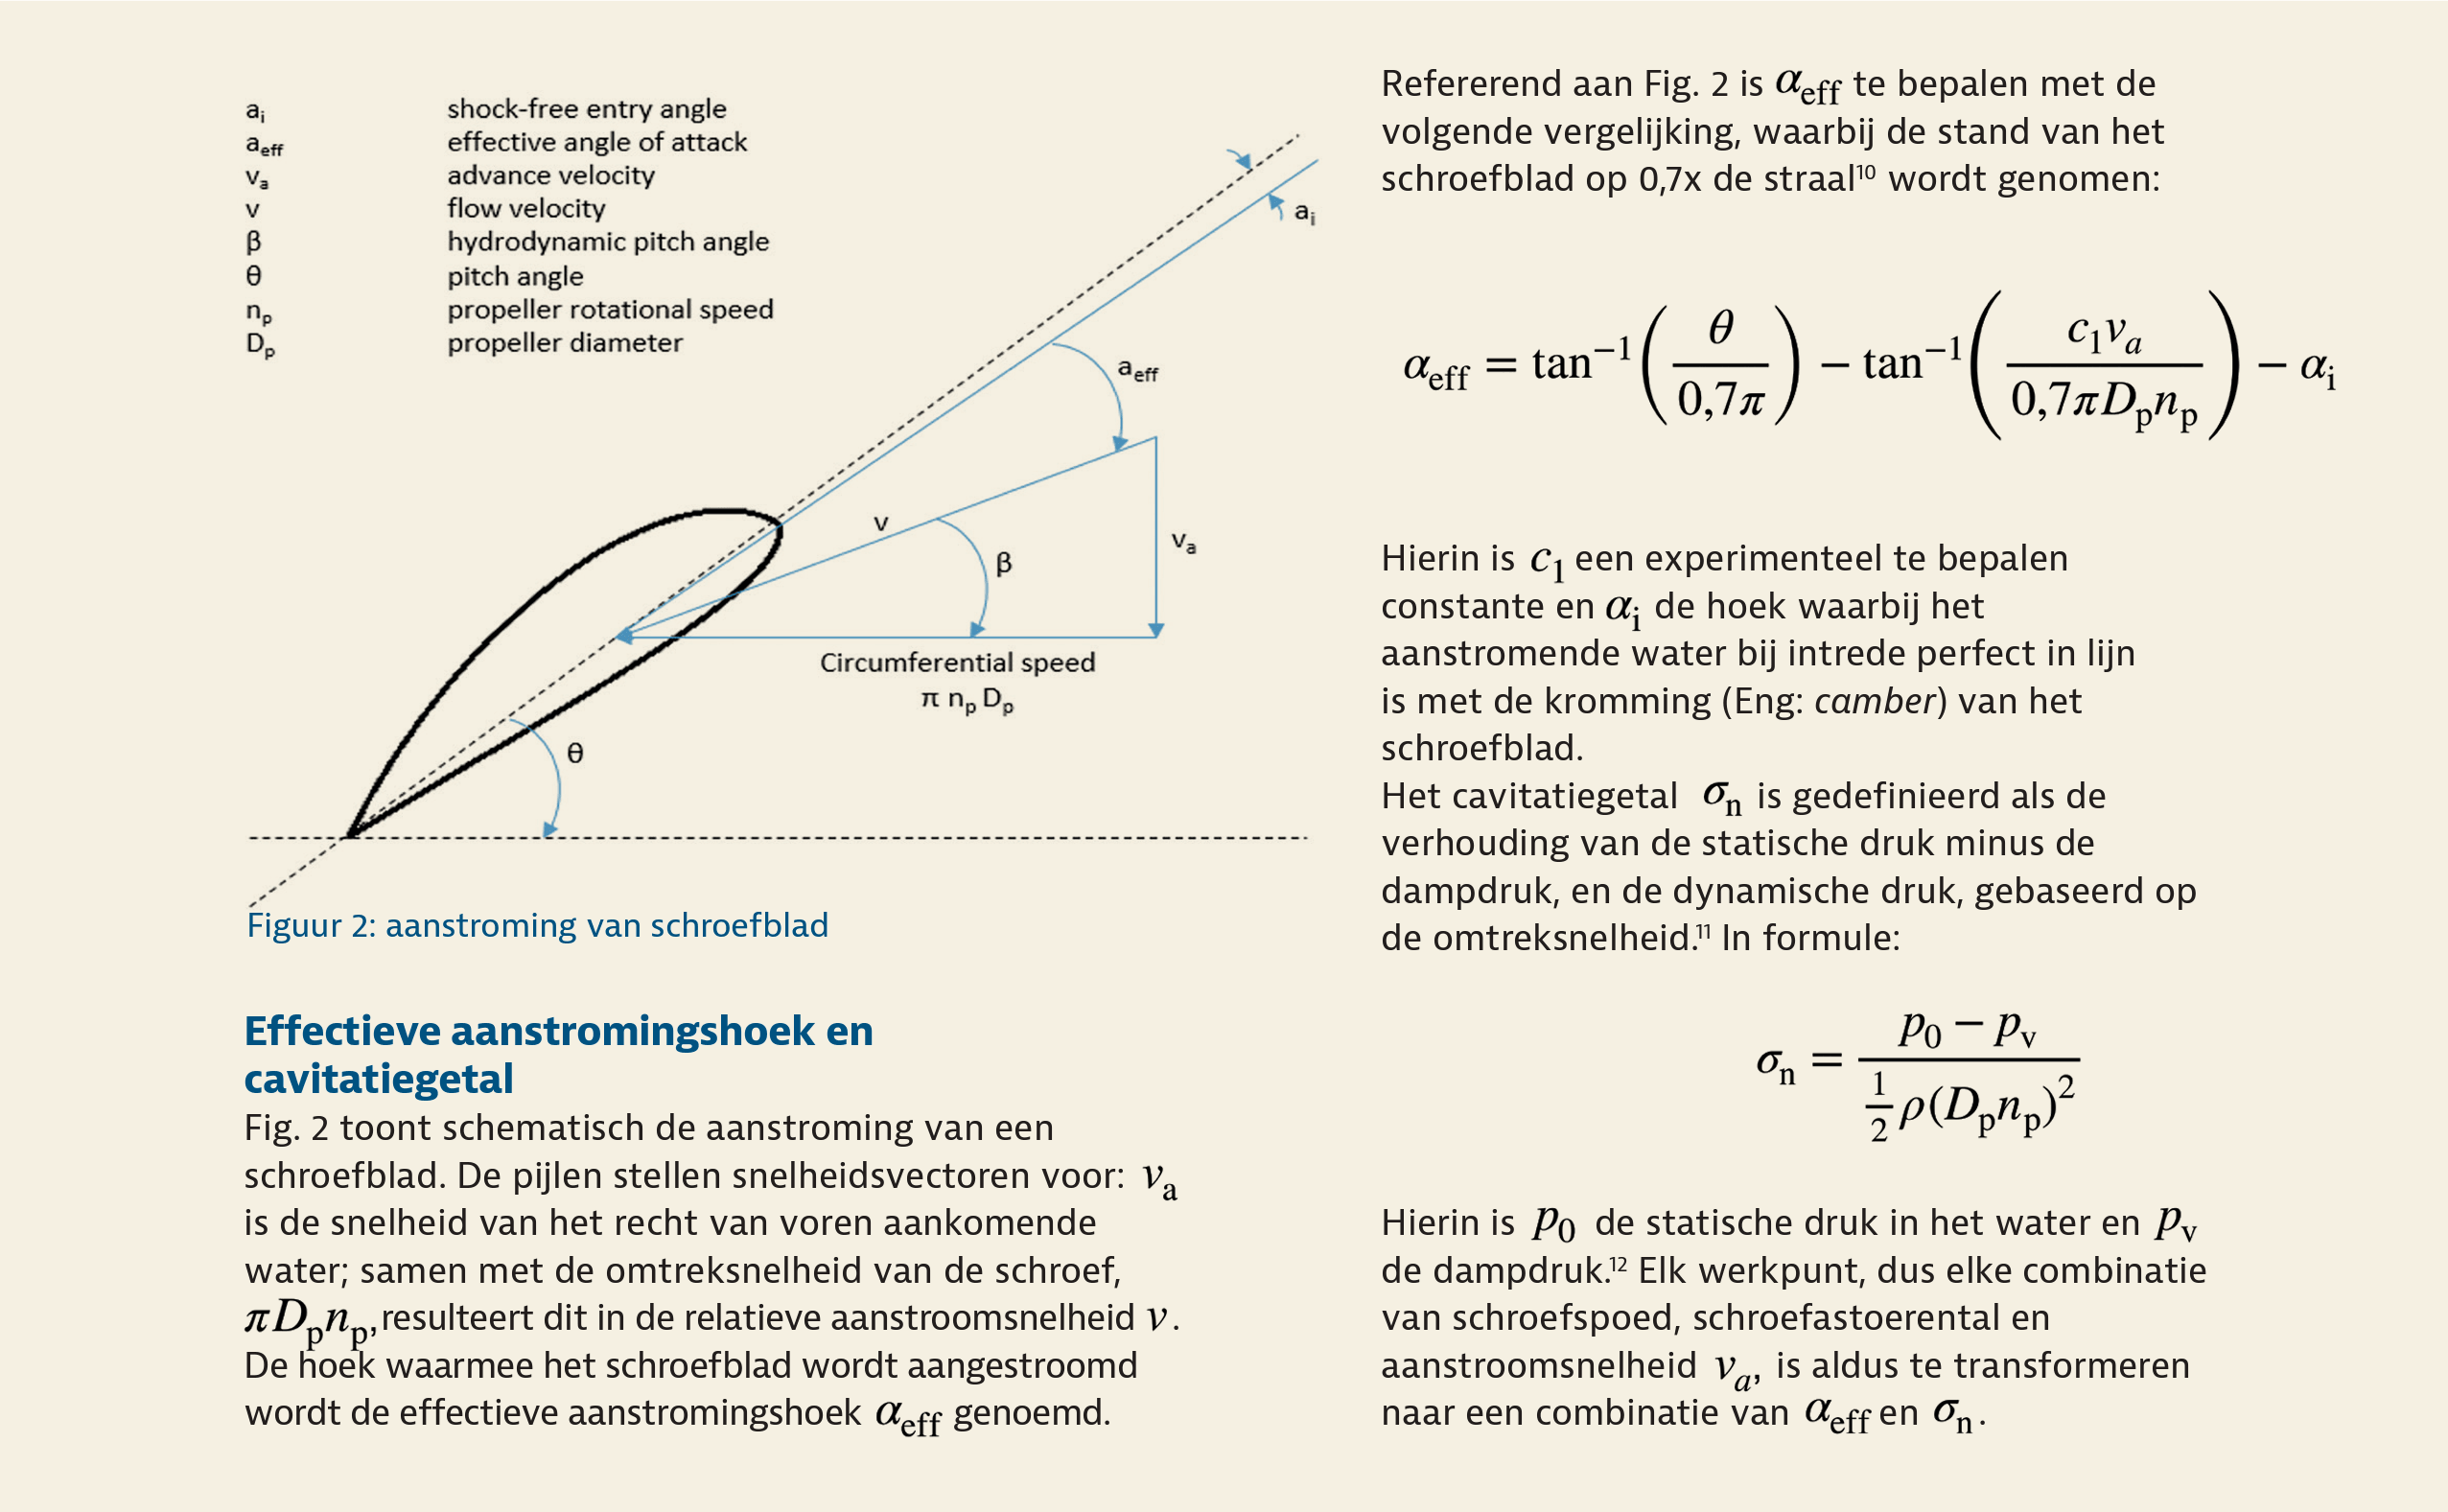
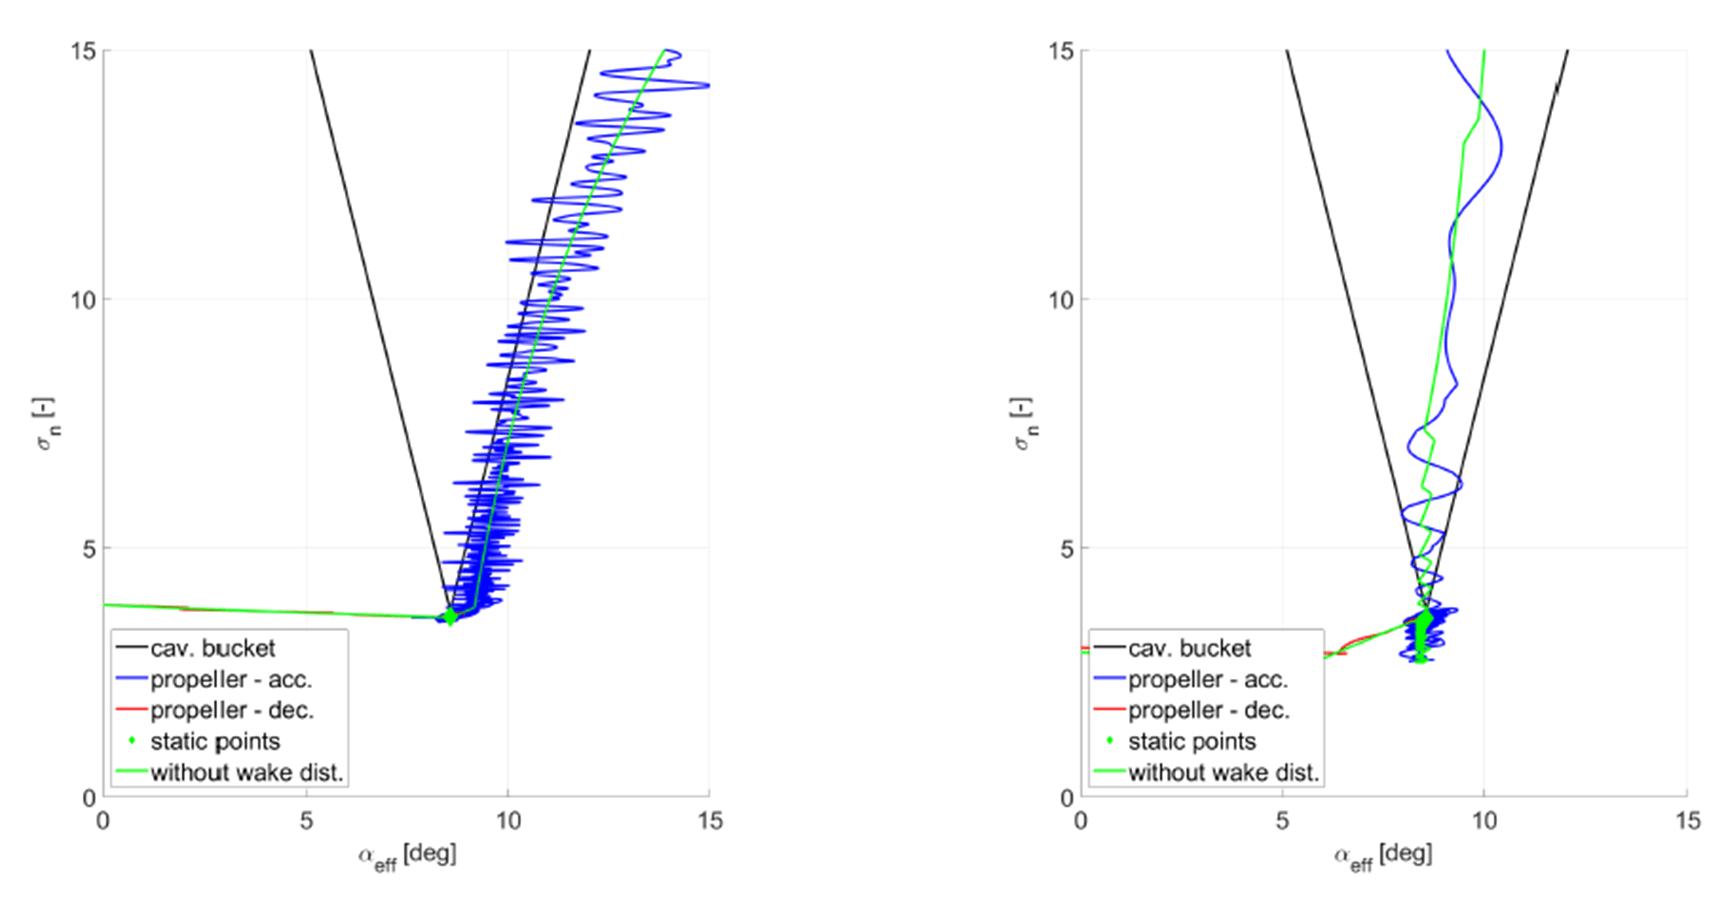
Figuur 3: cavitation bucket van scenario 1 (links – APC uit) en 2 (rechts – APC aan)
De grafieken in Fig. 3 illustreren dat tijdens het accelereren zonder APC (links) de werkpunten (blauwe lijn) op de rand van of net buiten het cavitatievrije gebied (trechter) liggen. Het grillige verloop is het gevolg van de onregelmatige golven die bij omgevingsconditie A horen. De groene lijn toont het verloop zonder verstoring van het aankomende water ten gevolge van de golven; dit is een vereenvoudiging van de werkelijkheid. Met APC ingeschakeld (rechts) liggen de werkpunten voornamelijk in het midden van de ‘trechter’. Op het gebied van cavitatie presteert APC hier dus beter. Boven een bepaalde snelheid, echter, is cavitatie onvermijdelijk. Dit is te zien onder in de bucket in de rechtergrafiek.
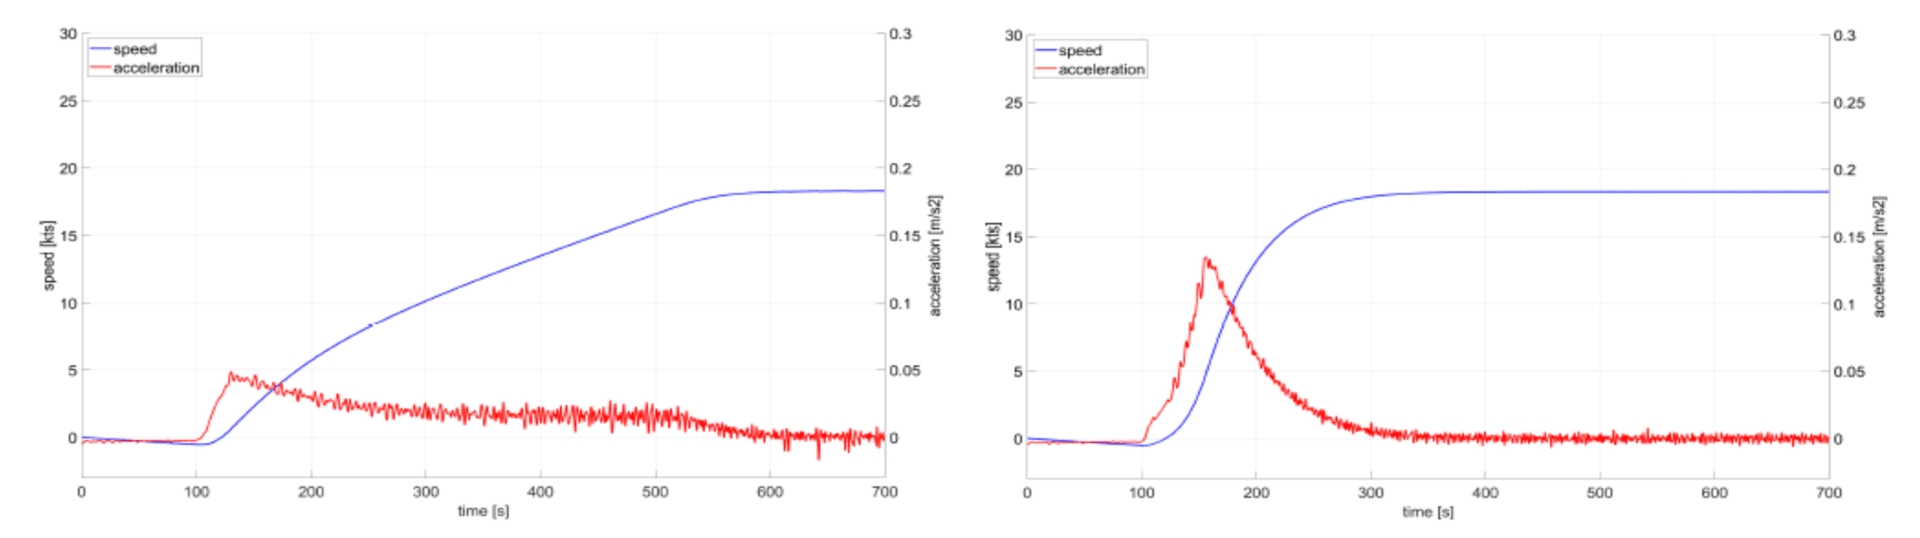
Figuur 4: snelheid en acceleratie van scenario 1 (links – APC uit) en 2 (rechts – APC aan)
In Fig. 4 zijn de snelheid (knopen) en versnelling (m/s2) van het schip geplot in de tijd voor scenario’s 1 en 2. Op t = 100 s begint de slam start manoeuvre. De rode lijn geeft de versnelling weer, die beduidend groter is wanneer APC is ingeschakeld. Dit resulteert in een veel snellere realisatie van de maximumsnelheid (blauwe lijn): 153 s met APC versus 427 s zonder APC. Dit is het gevolg van de lage verstelsnelheid die nodig is om stil te varen met een conventionele voortstuwingsregeling. Deze beperking geldt niet bij APC.
'Een gunstigere belasting van de dieselmotoren en verminderde cavitatie hoeft geen (significante) toename van acceleratietijden te betekenen’
Van scenario’s 3 en 4 is de resulterende belasting van de dieselmotoren weergegeven in Fig. 5: op de y-as het motorvermogen, op de x-as het schroefastoerental.[xii] De zwarte lijnen geven de grens van het toelaatbare werkgebied van de motor weer. De verticale afstand van een werkpunt (op de rode of blauwe kromme) tot de zwarte lijn is de marge van de motor: het vermogen dat de motor nog extra kan leveren bij dat schroefastoerental. Te zien is dat, zonder APC (links), de blauwe lijn de zwarte een aantal maal raakt, een indicatie dat de motoren op de limiet worden belast. Met APC ingeschakeld (rechts) is er over het algemeen een grotere verticale afstand tussen blauwe en zwarte lijn, waardoor de motoren minder zwaar hoeven te worden belast.
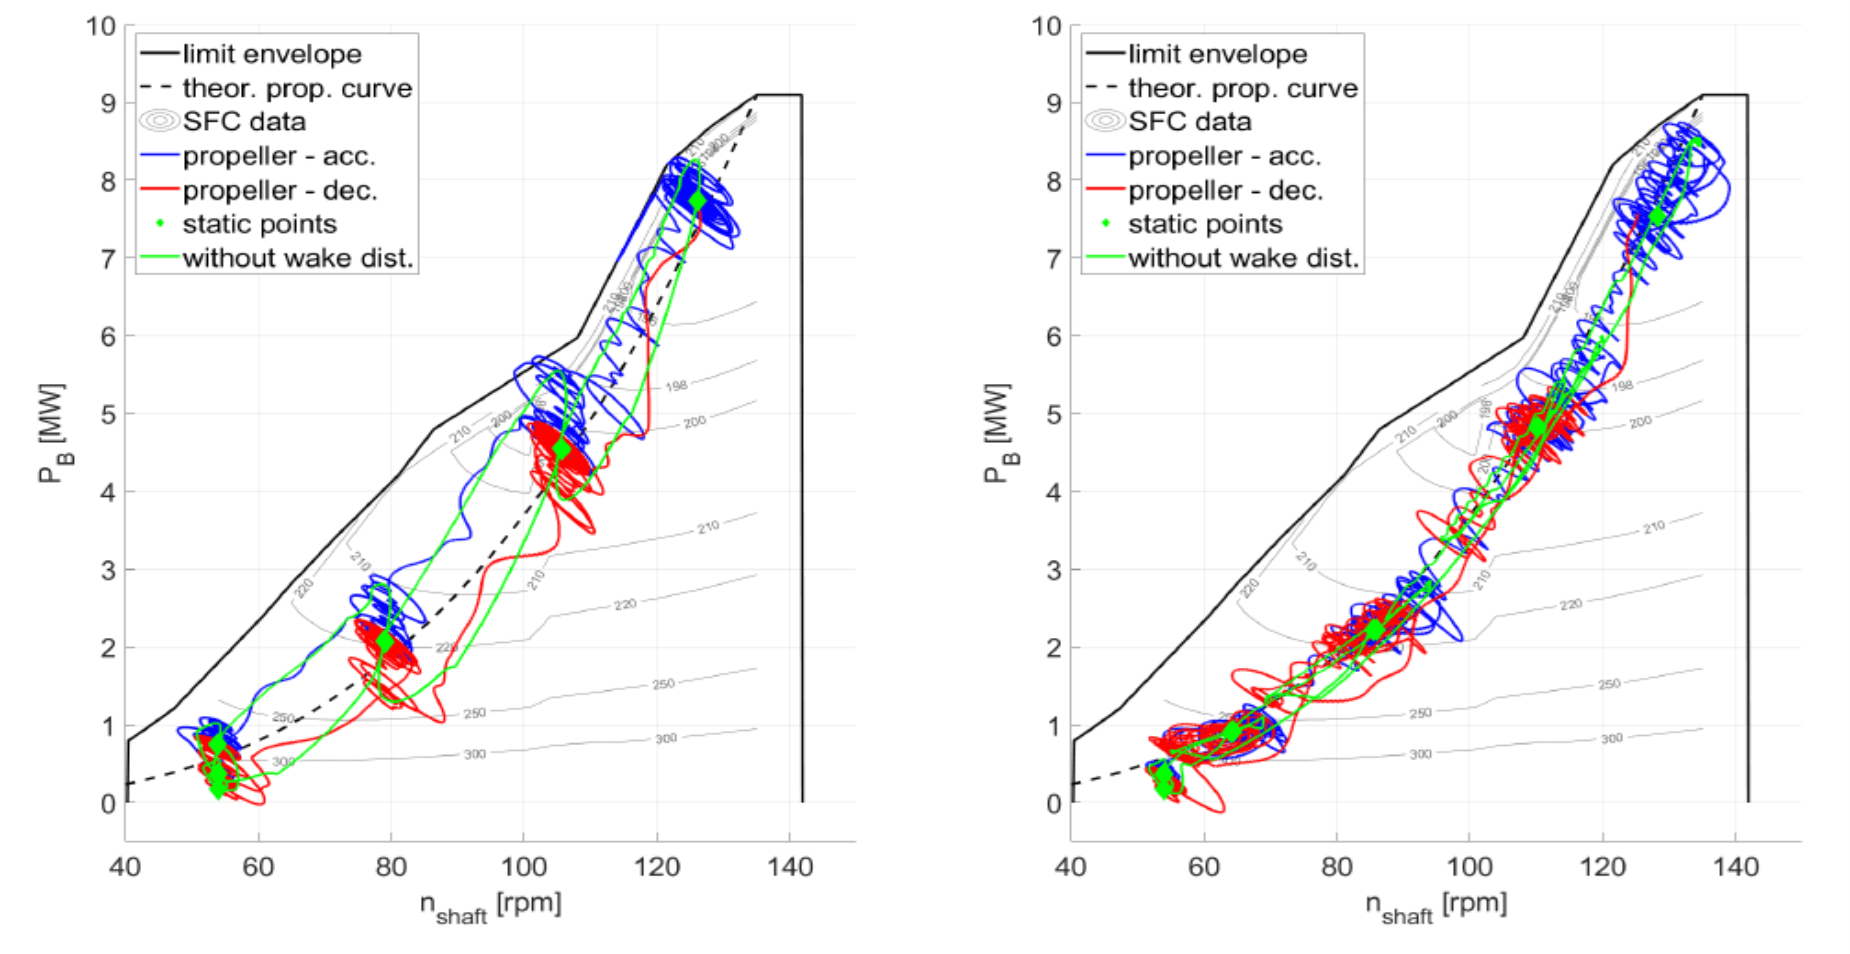
Figuur 5: dieselmotorbelasting scenario 3 met sea state 6 (links – APC uit) en 4 (rechts – APC aan)
De vraag is nu wat APC voor invloed heeft op de acceleratietijd (geluid is in manoeuvreermode van ondergeschikt belang). In Tabel 2 staan deze tijden weergegeven voor de scenario’s 5 tot en met 8. De getoonde waarden zijn de resultaten van een simulatie bij sea state 3. Zoals de tabel toont, zijn de acceleratietijden met APC nauwelijks langer dan zonder APC, zeker in COMB-mode, waarbij de elektromotoren samen met de diesels het schip voortstuwen. Een gunstigere belasting van de dieselmotoren en verminderde cavitatie hoeft dus geen (significante) toename van acceleratietijden te betekenen.
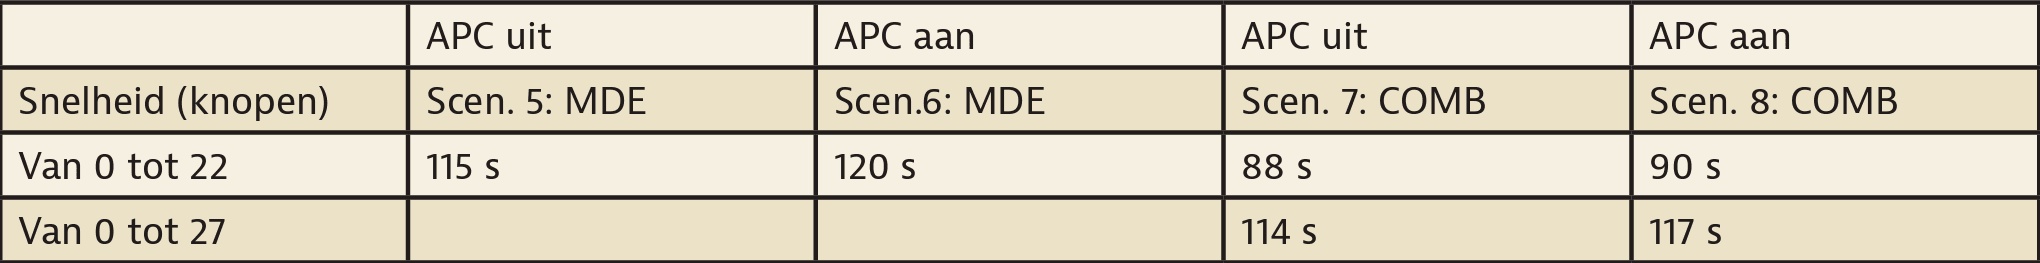
Tabel 2: acceleratietijden bij de slam start manoeuvres van scenario’s 5 tot en met 8 met sea state 3
Als laatste is gekeken naar de invloed van APC tijdens een transit, varend met constante snelheid op diesels in ECO-mode. Bij deze simulatie varieerde de omgevingsconditie als volgt: van 0-200 s base, 200-600 s conditie A, 600-1000 s conditie B. De werkpunten van dit scenario, zonder en met APC, zijn geplot in Fig. 6.
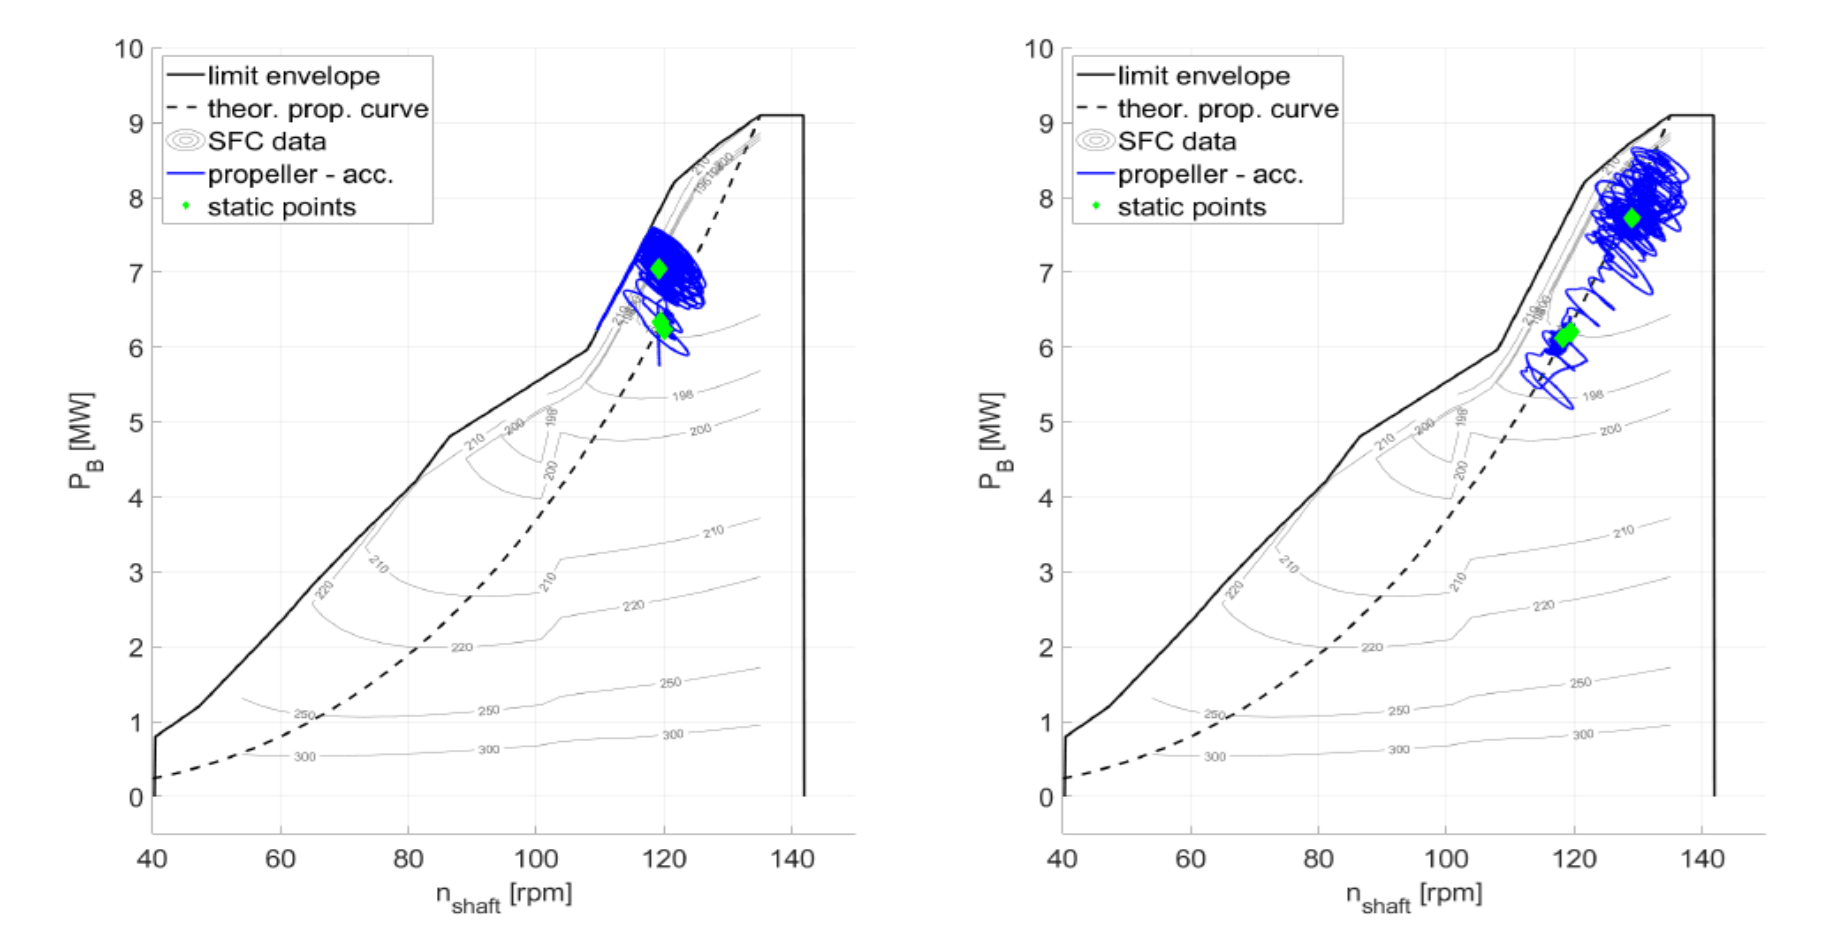
Figuur 6: dieselmotorbelasting scenario 9 in ECO-mode (links – APC uit) en 10 (rechts – APC aan)
Evenals bij de scenario’s 3 en 4 – in manoeuvreermode – is ook in ECO-mode te zien dat de dieselmotoren beter worden belast bij gebruik van APC (rechts) dan zonder APC (links). Er is dan meer marge van de werkpunten op de blauwe lijn tot de motorlimiet. Het risico op overbelasting van de motoren is kleiner. Hierdoor kan ook in ruwe zee een hogere snelheid worden gehaald. Op het gebied van brandstofverbruik is geconstateerd dat dit bij beide scenario’s nauwelijks verschilde, dus op basis van deze simulatie is niet te zeggen of APC leidt tot (significante) brandstofbesparing.
Ten slotte
Dit artikel heeft de mogelijke operationele voordelen van een adaptieve schroefspoedregeling, APC, ten opzichte van een conventionele voortstuwingsregeling van een toekomstig fregat onderzocht. De scenario’s die in het kader van dit artikel zijn beschouwd, vormen slechts een kleine greep uit alle denkbare operationele scenario’s. Zo is het varen in een bocht bijvoorbeeld niet gesimuleerd en zijn rolbewegingen van het schip ook niet meegenomen. De modellen zouden anders te complex worden. Niettemin illustreren de uitgevoerde simulaties dat APC kan leiden tot een stiller en sneller schip en minder snel overbelaste motoren. De simulaties hebben geen significante brandstofbesparing aan kunnen tonen. De schrijvers verwachten echter dat APC ook zal leiden tot brandstofbesparing doordat de regeling, ongeacht de omstandigheden, een efficiënt werkpunt van de schroef opzoekt, iets wat een conventionele voortstuwingsregeling niet kan. Zeker wanneer de weerstand van het schip toeneemt, bijvoorbeeld door aangroei of vervuiling van de romp, of door een towed array, kan APC wellicht een verschil van betekenis maken. Of deze beloftes in de praktijk ook worden waargemaakt, zal echter moeten blijken uit full-scale testen aan boord.
Ir. Michail Drakoulas en LTZ1 (TD) ing. Joos Bongartz zijn werkzaam bij Bureau Marine Engineering van COMMIT/Afd. Maritieme Systemen. Dit artikel is een bewerking van het conferentiepaper Adaptive pitch control: Simulation performance evaluation against conventional propulsion control,[i] geschreven voor de International Naval Engineering Conference and Exhibition (INEC) 2022.
Noten
[i] Cavitatie behelst het ontstaan van dampbellen (niet: luchtbellen) die in het water ontstaan door de lage druk die het gevolg is van de stroming van het water langs de schroefbladen. Wanneer deze dampbellen imploderen bij druktoename, kan dat leiden tot veel geluidproductie en een schokgolf door het water met zelfs optredende schade aan de schroefbladen.
[i] PhD-theses (TU Delft) van dr.ir. Arthur Vrijdag (2009) en KLTZ (TD) dr.ir. Rinze Geertsma (2019). Dr.ir. Vrijdag voerde in het kader van zijn promotieonderzoek full-scale proeven uit op een M-fregat en is als onafhankelijk consultant betrokken bij het APC-project.
[ii] De schroeven van de LC-, M-fregatten en OPV’s hebben verstelbare schroefbladen.
[iii] COMMIT/MIND (military innovation by doing): onderdeel van COMMIT dat voor de krijgsmacht kansrijke innovaties stimuleert
[iv] Deze testen vonden plaats bij RH Marine in Schiedam. De resultaten hiervan worden verwacht in september 2023.
[v] Deze test zal plaatsvinden op het LC-fregat Zr.Ms. Tromp, naar verwachting in najaar 2023 of voorjaar 2024.
[vi] Deze regelmodus komt overeen met de bekendere TRANSIT-mode.
[vii] Deze mode is niet beschikbaar in traditionele voortstuwingsregelingen maar is wel beschikbaar op het ASWF.
[viii] Dit betreft het virtuele schroefastoerental (ook wel VRA-toerental genoemd, VRA = voortstuwingsregelautomatiek). Dit toerental verloopt vrijwel lineair met de scheepssnelheid.
[ix] Omdat een schroefblad geen vlakke plaat is, is de spoedhoek bij elke afstand tot de schroefas anders. Als referentiehoek wordt de hoek op 0,7x de straal genomen.
[x] De (constante) factor die eigenlijk in de noemer hoort te staan, is weggelaten in deze definitie omdat dat ‘prettiger’ hanteerbare waarden voor het cavitatiegetal oplevert.
[xi] De statische druk wordt genomen in het midden van de schroef en de dampdruk bij 15° watertemperatuur.
[xii] Het toerental van de dieselmotor is 7,4x het schroefastoerental (1000 rpm van de dieselmotor komt overeen met 135 rpm van de schroefas).
[i] M. Drakoulas et al. “Adaptive pitch control: Simulation performance evaluation against conventional propulsion control”. Conferentiepaper, INEC 2022, Delft. DOI: 10.24868/10679

